 -23%
PAUD INOVATIF Keterampilan Guru yang Harus Dimiliki
Ika Malgi Ulfa, S.Pd.I, Gr., Editor: Dr. Lili Nurlaili, M.Ed.
Rp130.000
Rp100.000
oleh Dedid Cahya Happyanto, Dafit Ody Endriantono, Ni’am Tamami, SISTEM ASISTEN NAVIGASI CERDAS:, BAGAIMANA MEMBANGUNNYA?, Saat ini, pertumbuhan jumlah kendaraan di jalan raya meningkat tajam setiap tahunnya, yang berbanding lurus dengan tingginya risiko...
Rp100.000
Rp130.000
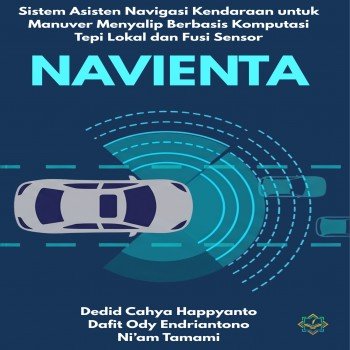
Hemat 23%Sistem Asisten Navigasi Kendaraan untuk Manuver Menyalip Berbasis Komputasi Tepi Lokal dan Fusi Sensor NAVIENTA
Penulis: Dedid Cahya Happyanto
Dafit Ody Endriantono
Ni’am Tamami
SISTEM ASISTEN NAVIGASI CERDAS:
BAGAIMANA MEMBANGUNNYA?
Saat ini, pertumbuhan jumlah kendaraan di jalan raya meningkat tajam setiap tahunnya, yang berbanding lurus dengan tingginya risiko kecelakaan lalu lintas. Tak heran, pengembangan teknologi transportasi cerdas dan Advanced Driver Assistance System (ADAS) kini menjadi fokus utama serta mendapat perhatian besar dalam dunia riset maupun industri otomotif modern.
Sistem keselamatan berkendara yang mampu memberikan perlindungan andal tidak hanya mengandalkan sensor standar, tetapi juga memerlukan pemrosesan data lokal yang cepat dan cerdas. Tidak hanya mengetahui bagaimana cara mengindra lingkungan ruang berkendara sekitar (to sense), tapi juga bagaimana mentransformasikannya menjadi instruksi keselamatan waktu nyata yang adaptif tanpa ketergantungan jaringan luar (to decide).
Buku ini memberikan informasi, panduan teknis, dan ide kepada para mahasiswa, praktisi, serta peneliti robotika mengenai:
- Bagaimana konsep arsitektur localized edge-computing dirancang untuk memproses data keselamatan berkendara secara mandiri.
- Bagaimana penerapan metode fusi sensor menggunakan algoritma Extended Kalman Filter (EKF) merupakan salah satu metode yang ampuh untuk menstabilkan fluktuasi derau sensorik luar ruangan.
- Bagaimana cara mengembangkan mesin pengambilan keputusan taktis berkendara berbasis 27 aturan logika Fuzzy Mamdani.
- Peranan antarmuka manusia-mesin (HMI), yaitu bukan lagi sekadar tampilan layar visual konvensional, melainkan juga memanfaatkan asisten suara terlokalisasi untuk menurunkan waktu reaksi pengemudi.
- Poin-poin tahapan pemrograman konkuren berbasis Golang dan Flutter, bagaimana menyinkronkan aliran data multi-sensor, hingga integrasi prototipe fisik pada kendaraan uji.
Buku ini tidak bermaksud menggurui, tapi memberikan pertimbangan, ide, serta wawasan dalam pengembangan teknologi ADAS lokal berdasarkan pengalaman penulis sebagai peneliti muda dan pengembang sistem kontrol cerdas pada sebuah perguruan tinggi berbasis rekayasa elektronika dan teknologi.
-23%
Ika Malgi Ulfa, S.Pd.I, Gr., Editor: Dr. Lili Nurlaili, M.Ed.
Rp130.000
Rp100.000
 -20%
Rp90.000
Rp72.000
 -10%
Rp100.000
Rp90.000
 -20%
Gangga Anuraga, Ph.D., Silviana Maya Purwasih, S.Pd., M.Si., Hani Brilianti Rochmanto, S.Stat., M.Stat., Buku "Statistika dan Literasi Data di SMA: Pendekatan Berpikir Kritis Berbasis R" merupakan panduan lengkap untuk guru SMA dalam mengintegrasikan...
Rp90.000
Rp72.000
 -10%
Yohanes Bery Mokalu, Meike Paat, Ferny Margo Tumbel
Rp70.000
Rp63.000
 -10%
Rp100.000
Rp90.000